很多朋友不知道【机器人首次在太空自主搭建结构 未来可造空间望远镜】,今天小绿就为大家解答一下。
由于地面与设备之间每天只有约15分钟的通信窗口,研究人员无法像在地面实验室一样持续操控和检查机器人。遇到意外情况时,团队需要先利用地面备用设备复现问题、测试解决方案,再通过有限的通信时间将调整指令发送至轨道设备。
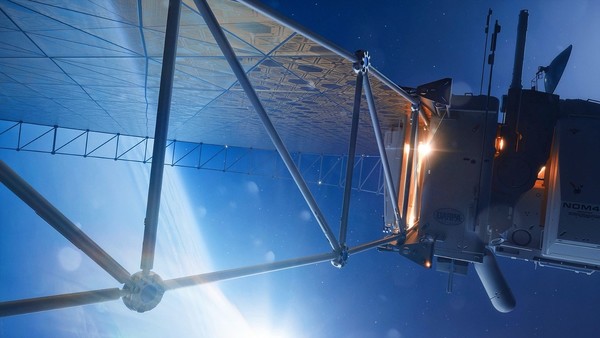
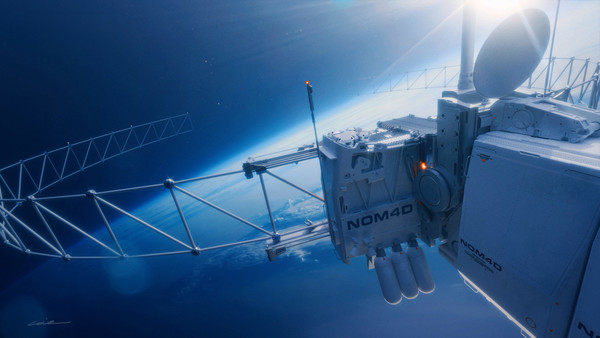
版权所有,未经许可不得转载 DARPA希望未来能够将原材料和结构组件送入太空,再由机器人在轨道上完成建造。项目负责人Andrew Detor提出,未来目标是实现数百米甚至数公里规模的太空结构建造,而现阶段的技术还无法达到这一水平。 ASTRA于2026年3月30日搭乘SpaceX Transporter-16拼车任务进入近地轨道,随后由Momentus公司的Vigoride 7轨道运输飞行器提供支持。进入太空后,研究团队通过地面控制中心向设备发送指令,并利用装置搭载的摄像头检查组装进度。 此次实验属于DARPA的NOM4D项目第三阶段。该项目希望解决大型航天结构受火箭整流罩尺寸限制的问题。当前,空间望远镜、通信天线和太阳能阵列通常需要在地面预先制造,再折叠或拆分后送入轨道。但火箭能够运输的货物尺寸有限,越来越大型的空间设施很难完全依靠传统方式部署。 整个装置约1立方米大小,搭载了两段预先组装好的桁架,以及机器人机械臂和后续组装所需的材料。最终,机器人在轨道上完成了第三段桁架的建造,形成直径约1.4米的反射结构。需要说明的是,这并不是一座已经具备完整通信能力的天线,而是用于验证太空自主组装技术的原型结构。
【CNMO科技消息】近日,据外媒报道,美国加州理工学院(Caltech)研发的一款机器人首次在太空自主完成结构组装,成功在轨道上建造出一段反射天线结构。这项实验由美国国防高级研究计划局(DARPA)资助,属于NOM4D太空制造项目。研究团队表示,这是人类首次实现结构在太空中的自主建造,未来有望用于大型空间望远镜、通信天线和太阳能阵列的组装。 此次实验名为ASTRA,全称为自主太空张紧反射器组装项目。机器人采用类似龙门架的机械结构,可以沿三个线性轴移动,通过机械臂从附近的储存装置中抓取复合材料管和铝制连接件,再将它们组合成桁架结构,同时铺设用于反射的Kapton薄膜。
受实验时间限制,团队最终没有完成原计划的全部桁架结构,但成功验证了机器人在微重力环境下抓取材料、定位连接件和自主组装结构的可行性。加州理工学院航空航天与土木工程教授Sergio Pellegrino表示,这次实验为未来在太空建造更大型结构打开了新的研究方向。
以上问题已经回答了。如果你想了解更多,请关
新经网网站 (
https://www.xinhuatone.com/)